GroundingPI:把精确定位训练成物理智能的感知基础
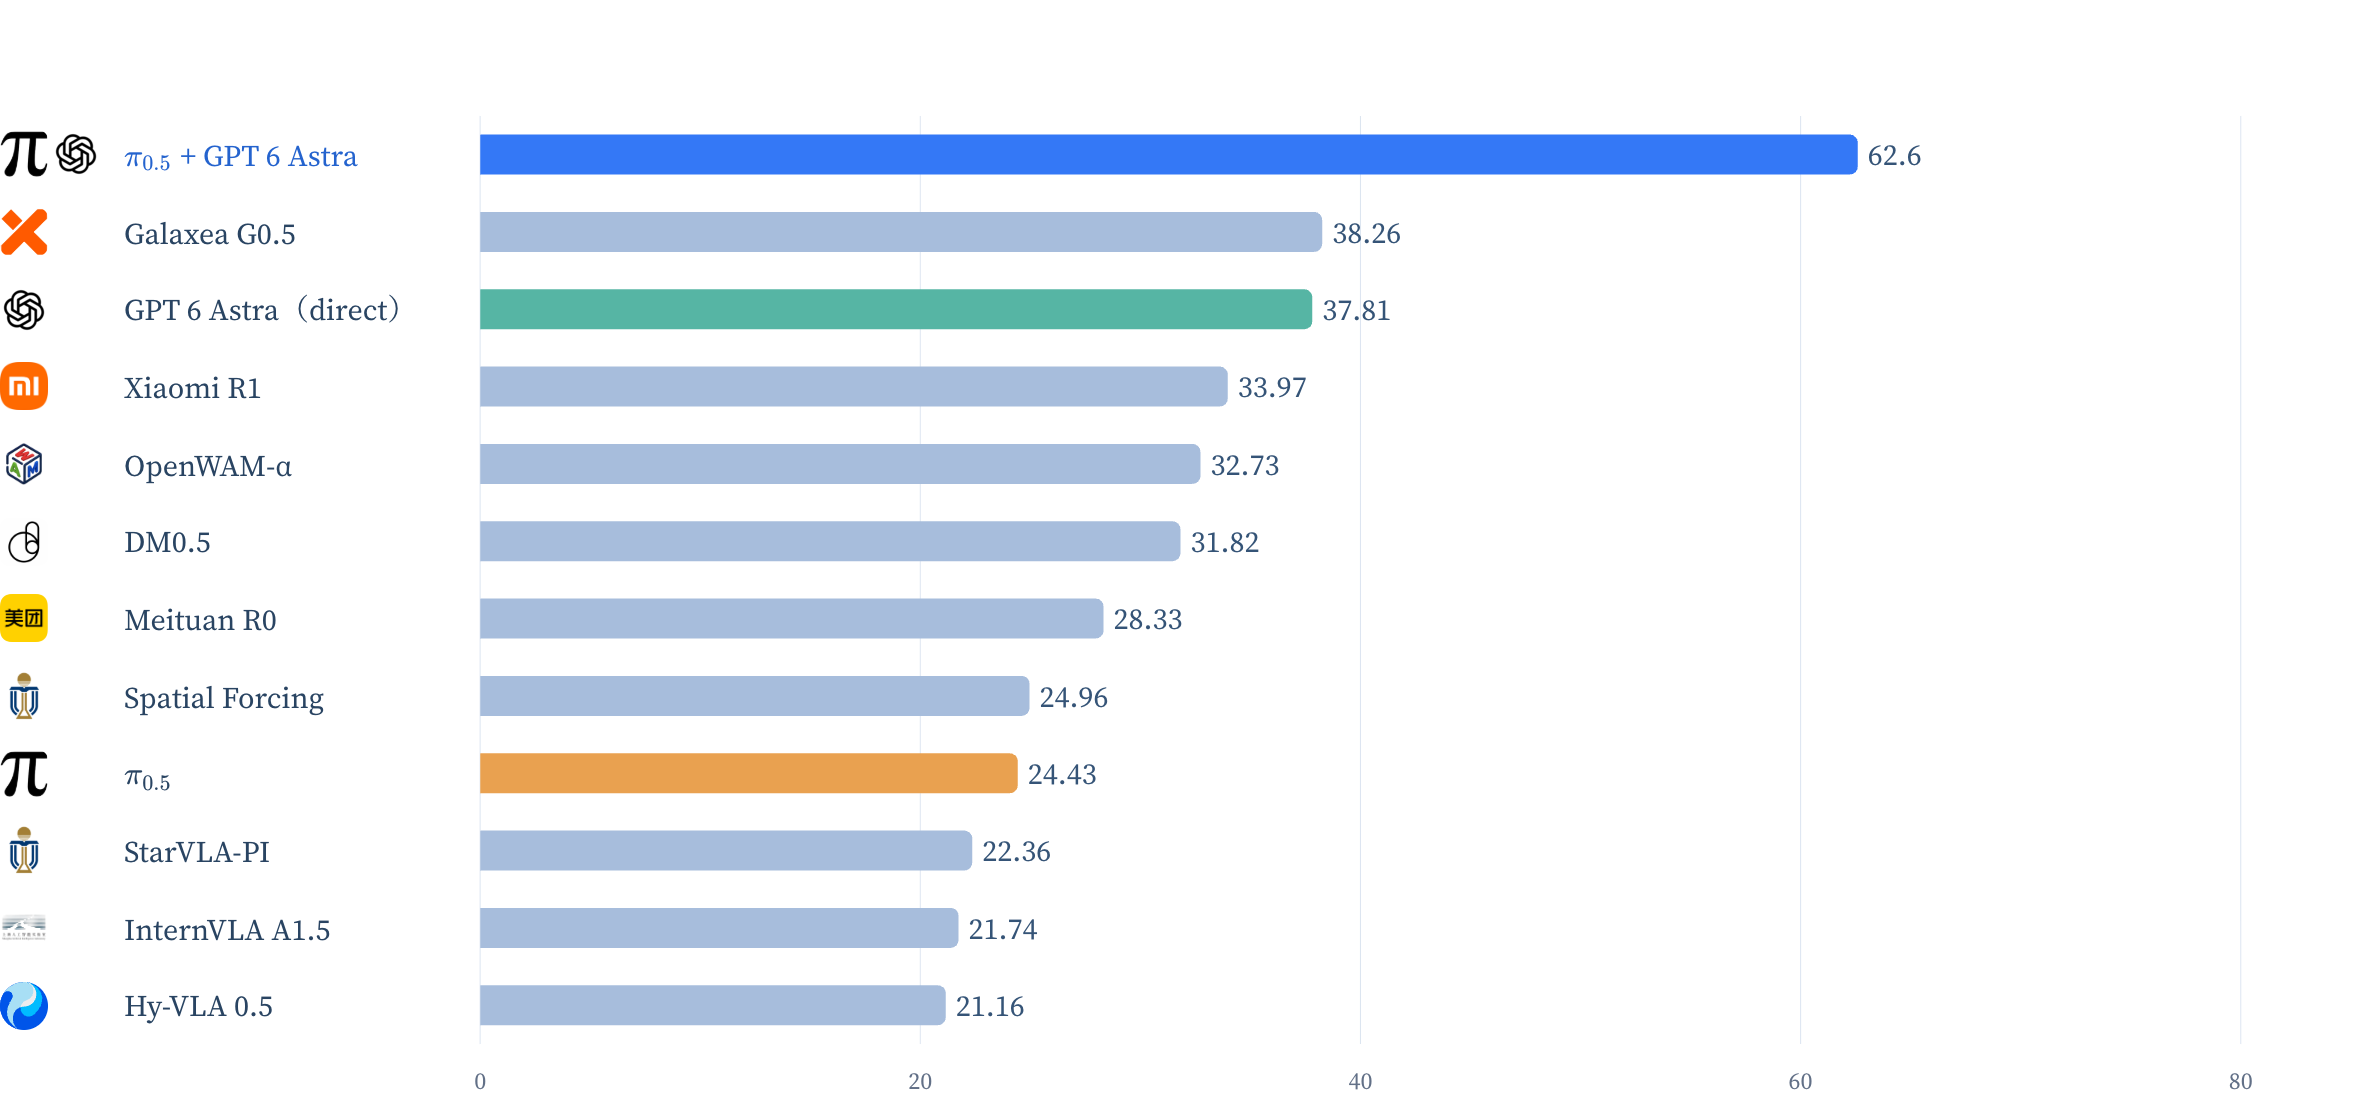
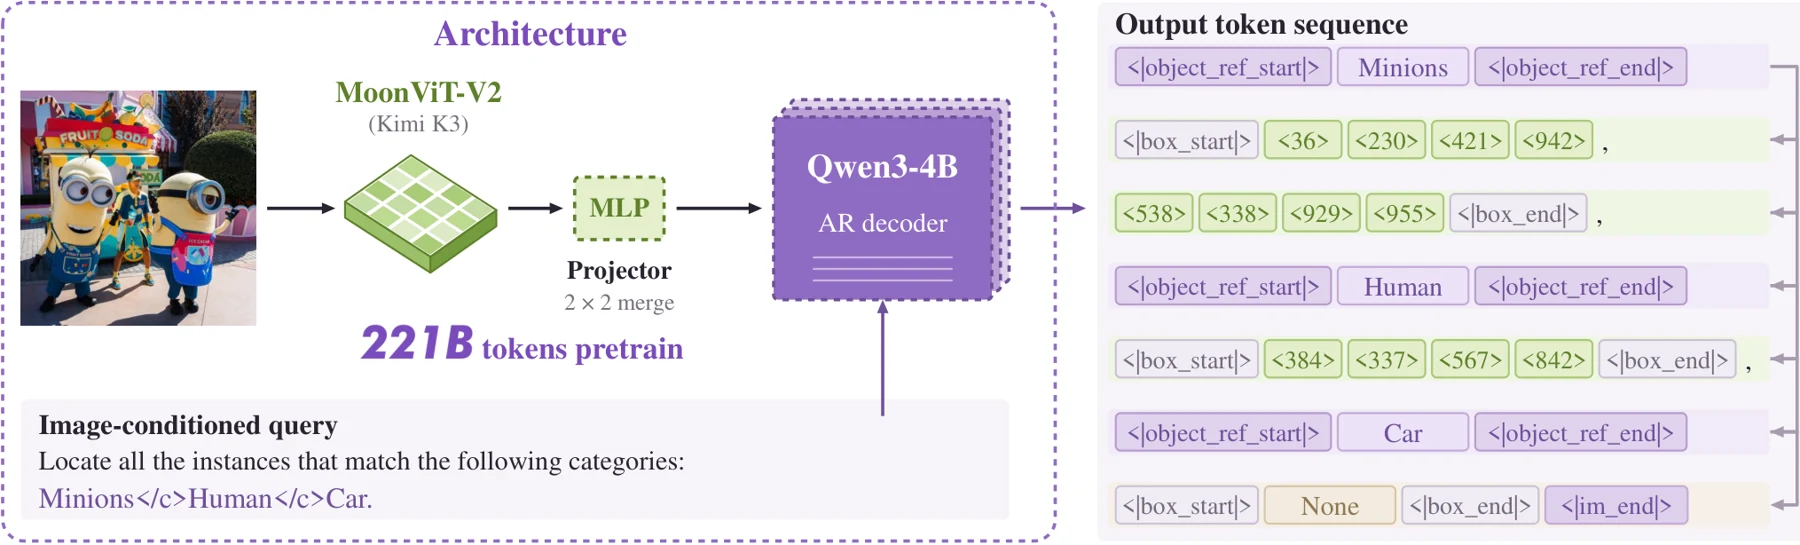
点和框的定位训练,能否让机器人用更少示范学会动作?GroundingPI 用统一坐标词表、感知数据引擎与强化后训练构建 grounding 骨干,并在固定动作模型的条件下检验迁移。本文梳理其定位能力、机器人泛化与驾驶结果,以及密集定位和 OCR 数据消融的证据边界。
Reading notes, research ideas, and things learned along the way.
点和框的定位训练,能否让机器人用更少示范学会动作?GroundingPI 用统一坐标词表、感知数据引擎与强化后训练构建 grounding 骨干,并在固定动作模型的条件下检验迁移。本文梳理其定位能力、机器人泛化与驾驶结果,以及密集定位和 OCR 数据消融的证据边界。
通用多模态模型能否直接成为机器人策略?从闭环控制方式、动作先验与任务适配出发,解读 Astra 与 π0.5 在 RoboDojo、RoboLab 上不同的表现,以及混合控制距离实时执行还有多远。